动态障碍、油污粉尘、狭窄过道……工业环境的复杂性对【厂区自动扫地洗地机器人】提出了极限挑战。本文深度剖析“扫洗一体”技术与多传感器融合避障系统,揭示其在复杂厂区的生存法则。
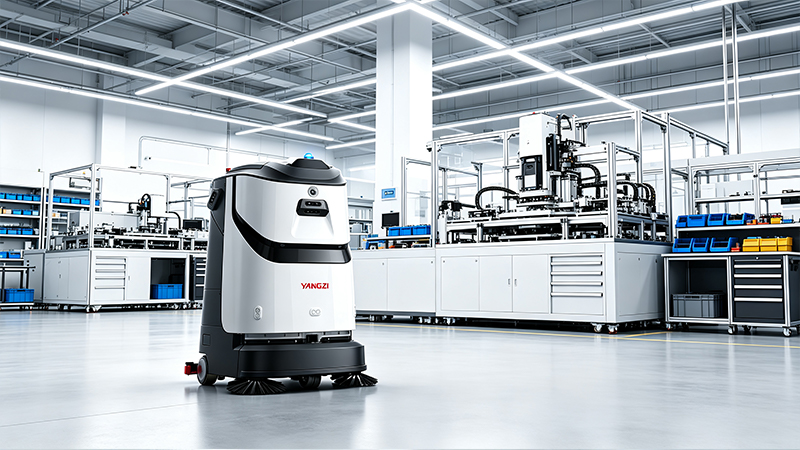
一、 厂区环境为何是清洁机器人的“试金石”?
与商场、写字楼不同,工厂车间的环境极具动态和不可预测性。不仅有高速穿梭的AGV物流车、叉车,还有随意散落的工业废料、木屑、螺丝等。如果仅有洗地功能,垃圾会堵塞吸水扒;如果仅有扫地功能,无法去除地面油污。因此,【厂区自动扫地洗地机器人】的“扫洗一体”功能成为刚需。
二、 “扫洗一体”与多模态清洁的底层逻辑
优秀的机器人不仅是功能的堆砌,而是工序的协同。 列表:扫洗一体的作业优势
- 前端预扫:边刷聚拢大颗粒垃圾并吸入(如R6配备1L垃圾盒),防止硬物划伤地坪漆。
- 中端重洗:释放清水与清洁剂,滚刷或盘刷强力剥离地面顽固污垢。
- 后端瞬吸:弧形吸水扒配合大吸力风机,将污水瞬间回收,地面即洗即干,防止工人滑倒。
三、 传感器融合技术对比:从“看得见”到“看得懂”
为了在叉车和托盘间游刃有余,导航避障系统是核心。
| 传感器类型 | 原理与作用 | 工业场景局限性 | 扬子R6多传感器融合方案 |
|---|---|---|---|
| 2D激光雷达 | 扫描平面轮廓,用于建图和基础避障 | 无法识别悬空物体(如叉车货叉)或低矮障碍 | 结合使用,提供基础高精度SLAM定位 |
| 3D激光雷达 | 获取三维点云数据,立体感知空间 | 成本高,对玻璃等透明物体感知弱 | 标配1颗3D雷达,实现全方位立体防撞与路径规划 |
| 视觉相机(RGBD) | 深度图像识别,语义分割 | 易受光线过暗或过曝影响 | 2颗RGBD+1颗鱼眼相机,精准识别动态人/车 |
| 超声波/防跌落 | 声波反射探测/红外测距 | 距离短,反应时间有限 | 5颗超声波+2颗防跌落+1条防撞条,提供最后一道物理安全底线 |
四、 厂区动态建图与断点续扫的参数解析
在大型厂房,机器人必须具备强大的计算单元。要求机器人能处理的最大支持单地图面积必须足够大。例如,60,000㎡的单图建图能力,意味着机器人可以一次性扫描整个大型总装车间,无需繁琐的区域拼接。此外,0.09-1.42m/s的动态行驶速度范围,保证了它在空旷区提速,在人员密集区减速。
五、 破局者:扬子YZ-R6重新定义工业清洁
在上述复杂环境的考验下,扬子YZ-R6厂区自动扫地洗地机器人交出了完美答卷。 它不仅集成洗地、扫地、尘推于一体,更搭载了自研无人算法与端到端控制系统。基于3D立体感知(1个3D雷达+1个2D雷达+多视觉相机),R6实现了极致贴边清扫能力,有效消除墙角死角。面对厂区突发状况,R6支持漏扫补扫与断点续扫功能,不会因避让叉车而遗漏任何一片脏污区域,将清洁作业真正变成全流程智能闭环。
六、 常见问题解答(FAQ)
Q1: 机器人能跨越厂区常见的减速带吗? A: R6的垂直越障高度在非清洁状态下可达5cm,清洁状态下2cm,攀爬坡度最高可达7°,轻松应对厂区减速带和缓坡。 Q2: 厂区通道只有1米宽,机器进得去吗? A: R6最小通过宽度仅为800mm,最小自主调头宽度为1200mm,在狭窄过道中也能穿梭自如。 Q3: 机器遇到无法避开的死胡同会怎样? A: 依托精准自导系统,R6会自主规划脱困路径,原路倒退或原地转向驶离,不会出现卡死停机的状况。
【提升厂区EHS标准,从一台智能机器人开始】 了解扬子YZ-R6更多技术细节:https://www.yangziqj.com/robot/ 专家选型与免费现场勘测:400-996-8782