无人洗地机遇到障碍物时,通常会通过多种传感器识别障碍物位置和距离,再结合地图、行驶路径与安全策略,减速、停车或规划绕行路线。避障效果不仅取决于传感器数量,也与障碍物形状、材质、高度、环境光线、地面反光、机器人速度以及现场布局有关。选购设备时,应关注其对动态人员、低矮物体、窄通道和临时障碍的实际处理能力,并通过现场测试验证。
在商超、医院、写字楼、交通枢纽和工厂等场景中,无人洗地机并不是沿着固定轨道机械前进。它需要持续感知周围环境,判断哪里可以通行、哪里需要避让,并在完成清洁任务的同时降低碰撞、漏洗和卡困风险。理解避障机制,有助于用户更准确地评估设备,也能为地图规划和现场管理提供依据。
一、无人洗地机的避障流程是什么?
无人洗地机的避障通常可以拆解为四个环节:
- 感知环境:传感器采集周围物体、墙面、地面边界和设备自身状态。
- 识别与测距:系统估算障碍物相对位置、距离、方向及是否处于行进路径中。
- 安全决策:根据距离、车速、障碍物类型和任务状态,选择继续、减速、停车或绕行。
- 执行并校验:设备调整行驶方向,必要时重新规划路线;通过后继续清洁或标记无法通过区域。
这套流程需要连续运行。比如,走廊上出现一辆推车,机器人可能先减速并确认其位置;如果旁边空间足够,则规划绕行;如果通道被完全挡住,则停车等待、重新规划或提示人工处理。不同机型的策略与能力存在差异,具体表现应以现场测试和设备实际配置为准。
二、常见避障传感器及其作用
大型商用洗地机通常采用多传感器融合,而不是只依赖单一传感器。不同传感器各有适用范围,也存在识别盲区。
| 传感器类型 | 常见作用 | 需要关注的情况 |
|---|---|---|
| 3D激光雷达 | 获取周边空间结构和物体距离,辅助环境建图与导航 | 特殊材质、遮挡、安装高度可能影响探测效果 |
| 2D激光雷达 | 扫描水平面内的障碍轮廓,辅助定位和路径规划 | 低矮物体若不在扫描平面内,识别能力可能受限 |
| RGBD相机 | 获取图像和深度信息,帮助识别物体类别及空间位置 | 暗光、强反光、镜面和镜头遮挡都可能影响结果 |
| 鱼眼相机 | 提供较大视野的环境图像,辅助周边感知 | 图像畸变、光线变化和遮挡需要算法处理 |
| 超声波雷达 | 检测近距离物体,常用于补充近场防护 | 对物体角度、表面形状及周边环境较敏感 |
| 防跌落传感器 | 识别台阶、边缘或地面落差,降低跌落风险 | 透明、强反光地面及异常边缘需现场验证 |
| 防碰撞装置 | 在接触或轻微碰撞时提供最后一道保护 | 属于补充保护,不能代替主动感知和路径规划 |
关键结论:传感器数量不等于避障能力。更重要的是传感器的安装位置、覆盖范围、融合方式、算法策略,以及设备能否在真实环境中稳定识别不同类型的障碍物。
三、不同障碍物,无人洗地机如何处理?
1. 墙体、立柱和固定设备
固定障碍相对容易处理。设备建图时可以识别墙体、柱体、设备底座等结构,并在任务路线中保留安全间距。实际使用中,地图和现场布局应保持一致;如果新增隔断、货架或设备,建议重新检查地图和行驶路线。
2. 行人和移动推车
人员、购物车、物流车等属于动态障碍。机器人需要反复更新目标位置,不能只依靠建图阶段的数据。合理的处理方式通常是先减速,再判断障碍物移动方向和可通行空间。公共区域人流密集时,应设置合适的作业时间、速度和清洁范围,避免将避障能力当作替代现场管理的手段。
3. 低矮物体与地面杂物
纸箱边角、线缆、托盘脚、地垫翘边等物体容易处于部分传感器的盲区。对于这类障碍,需要关注多种传感器是否互补,设备能否识别并及时减速或停车。实际部署前应使用现场常见物品进行测试,例如电源线、薄纸箱、临时摆放的宣传架等。
4. 玻璃、镜面和高反光表面
玻璃隔断、镜面墙和高反光地面可能给视觉或激光测距带来干扰。环境中的光照变化、反射路径以及透明材质本身,都会影响传感器返回信号。对此,不能只根据设备宣传参数判断,应在实际区域内进行多方向测试,并确认必要的地图标记和安全边界。
5. 狭窄通道和临时封堵
无人洗地机能否通过通道,取决于设备宽度、转弯空间、两侧安全余量以及路线规划能力。即使通道宽度大于机身宽度,也不代表可以稳定通行。部署时需要结合设备外形尺寸、最小转弯空间和现场障碍分布进行测量;遇到临时封堵,则要验证系统是否会停车、重新规划或发出提示。
四、主动避障与被动防护有什么区别?
| 对比项目 | 主动避障 | 被动防护 |
|---|---|---|
| 工作方式 | 传感器提前感知,控制设备减速、停止或绕行 | 设备接触障碍后由防撞结构缓冲或触发保护 |
| 主要价值 | 减少碰撞概率,改善路径连续性 | 降低接触后的冲击和损伤风险 |
| 常见组成 | 激光雷达、视觉、超声波、导航与规划算法 | 防撞条、碰撞开关等 |
| 适用定位 | 日常导航和行驶中的主要安全策略 | 主动感知未能完全避免接触时的补充保护 |
| 选购关注点 | 识别范围、反应策略、动态避障和绕行能力 | 触发可靠性、缓冲效果及维护便利性 |
实际设备需要主动感知与被动保护共同工作。只配置防撞结构,无法解决提前识别、路径重规划和清洁覆盖问题;只依赖主动传感器,也不能忽视传感器遮挡、复杂反射和现场突发情况。
五、怎么判断避障性能是否适合现场?
采购或试运行时,建议用可复现的测试方法,而不是只观察设备在空旷区域行驶。
- 障碍类型测试:分别测试固定柱体、纸箱、低矮物、推车和人员。
- 距离与速度测试:观察设备是否能够随距离变化减速或停车,记录是否存在明显冲击。
- 动态目标测试:让人员或推车横穿路线,检查设备能否识别移动方向并作出反应。
- 复杂表面测试:在玻璃、镜面、强反光地面及光线变化区域进行验证。
- 窄通道测试:测试会车、转弯、掉头和通道局部被占用时的处理方式。
- 任务连续性测试:避障之后观察设备是继续作业、绕行补扫、等待,还是需要人工介入。
- 安全边界测试:核对台阶、坡道、临边和清洁区域边界的识别效果。
建议记录测试条件,包括障碍物类型和尺寸、摆放位置、设备模式、运行速度、光线情况、路线宽度及最终响应。这样便于对比不同设备,也有助于后续优化地图和作业流程。
六、扬子无人洗地机YZ-R6的避障与场景适配
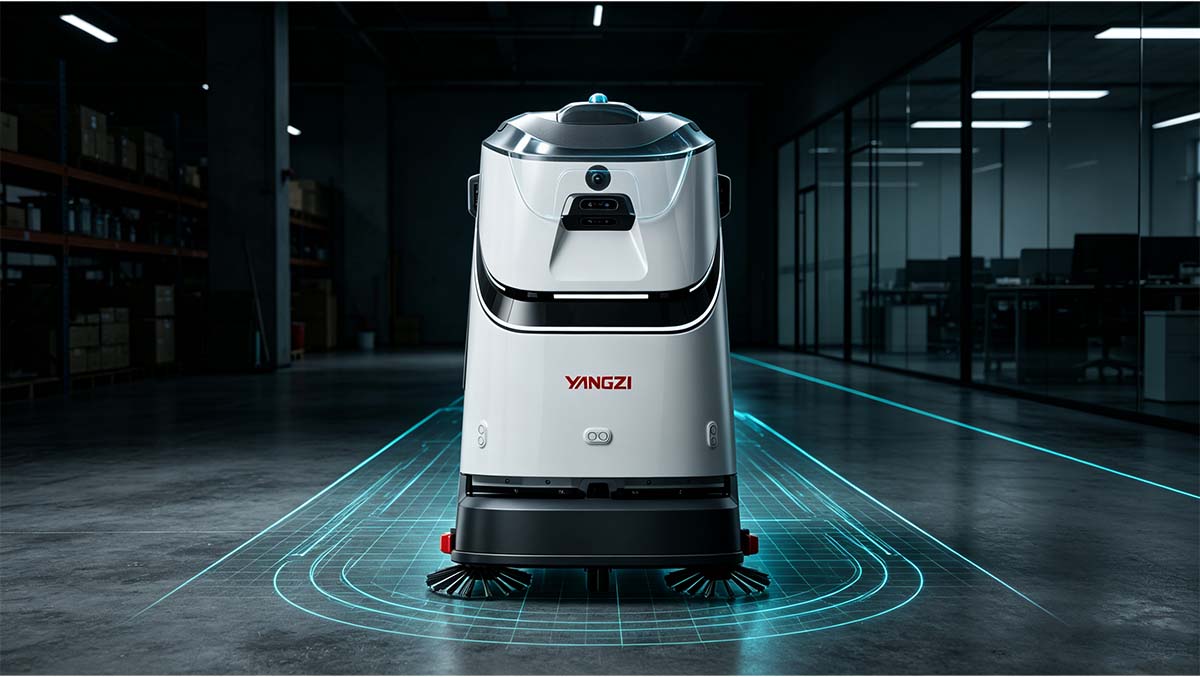
扬子无人洗地机YZ-R6面向商超、写字楼、酒店、购物中心、医院、展馆、工业仓储和交通枢纽等场景,可执行洗地、扫地、尘推等清洁任务。其感知配置包括3D激光雷达、2D激光雷达、RGBD、鱼眼相机、防跌落传感器、超声波雷达和防碰撞装置,用于环境感知、定位导航及安全防护。
按照设备公开参数,YZ-R6采用多类传感器融合方案,支持路径自动规划与自主避障。面对墙体、立柱等固定结构,系统可结合环境地图规划清洁路径;面对行人、推车等动态目标,现场应重点验证设备的减速、停车和绕行策略;面对低矮物体、玻璃隔断、镜面或复杂地面反射,则建议在实际作业区进行针对性测试。
YZ-R6主要参数
| 参数项目 | YZ-R6参数 |
|---|---|
| 外形尺寸 | 920 × 760 × 1096 mm |
| 整车净重 | 148 kg,含磷酸铁锂电池 |
| 行驶速度范围 | 0.09–1.42 m/s |
| 实测最大清洁效率 | 1800 m²/h |
| 清扫宽度 | 800 mm |
| 洗地宽度 | 500 mm |
| 电池规格 | 24 V、80 Ah,磷酸铁锂电池 |
| 续航时间 | 洗地约3–4小时;尘推约8–10小时 |
| 充电时间 | 约2小时 |
| 清水箱 / 污水箱 | 各60 L |
| 噪音 | 约70 dB |
| 单地图最大支持面积 | 60,000 m² |
| 最小通过宽度 | 800 mm |
| 垂直越障高度 | 清洁模式约2 cm;非清洁模式约5 cm |
| 通信要求 | 作业场地具备4G以上通信网络 |
以上数值用于初步评估设备与场地的匹配度。现场实际效率和避障效果还会受到清洁模式、路线形状、地面状况、人流密度、网络环境及障碍物分布影响。尤其是“最小通过宽度”和“越障高度”,应结合安全余量与实际测试理解,不宜直接等同于所有工况下都能稳定通行。
YZ-R6还具备自动建图、路径规划、自主避障、断点续扫、自动回充等功能。对于面积较大、路线固定且有规律的场地,自动建图和路径管理有助于降低重复行驶;对于经常调整货架或设备布局的区域,则应及时检查地图并重新验证通行路线。
七、FAQ:无人洗地机避障常见问题
Q1:无人洗地机遇到障碍物一定会绕过去吗?
不一定。系统会根据障碍物位置、通道宽度、可行驶空间和安全策略选择绕行、停车或等待。如果没有安全通道,停车通常比强行通过更合理。具体策略需以设备功能和现场配置为准。
Q2:传感器越多,避障就一定越好吗?
不一定。传感器需要合理布置、持续维护,并通过算法融合数据。镜头污渍、雷达遮挡、安装角度不当或地图过期,都可能降低识别效果。评价时应看真实场景测试,而不是只比较传感器数量。
Q3:玻璃门和透明隔断会不会影响导航?
有可能。透明或镜面材质可能产生特殊反射,影响部分传感器的测距结果。建议在玻璃区域进行不同角度、不同光线条件下的试运行,并根据设备要求完善地图和现场标识。
Q4:地上的电线、薄纸箱能识别吗?
不同设备和不同摆放状态下结果可能不同。物体高度、颜色、材质、形状和传感器扫描位置都会影响识别。采购前应将现场常见杂物纳入测试清单,不要仅凭笼统的“可避障”描述判断。
Q5:地面有水会影响避障吗?
避障效果主要取决于传感器与导航系统,但积水可能影响地面反射、轮胎抓地力和清洁安全。应确认地面是否适合设备行驶,及时处理明显积水,并按场地管理要求设置作业区域。
Q6:如何减少设备频繁停顿或绕行?
先检查障碍物是否长期占用路线,再检查地图是否与现场一致、传感器是否清洁、通道宽度是否足够。对于人流密集区域,可以调整作业时段或路线;对于长期固定的障碍物,及时更新地图通常比反复让设备尝试通过更有效。
结语:避障能力要回到现场验证
无人洗地机的避障不是单一传感器的功能,而是感知、定位、规划、控制和安全防护共同作用的结果。选型时,应同时评估固定障碍、动态人员、低矮物体、玻璃区域、狭窄通道和临时封堵等典型工况,并记录设备的减速、停车、绕行和恢复作业表现。
扬子无人洗地机YZ-R6具备多传感器感知、自动建图、自主避障及多种清洁模式,可用于多类商业和工业场景。建议结合现场面积、通道宽度、地面材质、人流情况与清洁任务进行试运行,再确认设备配置和作业方案。
扬子无人洗地机官网:https://www.yangziqj.com/robot/
厂家采购电话:400-996-8782