在工业车间、仓储厂房、制造基地等场景中,无人洗地机能否稳定运行,关键不只是清洁能力,更取决于定位、导航、避障和路径规划是否可靠。很多企业在采购无人洗地机时都会关心一个问题:激光导航无人洗地机在车间定位稳定吗?
从技术原理来看,激光导航无人洗地机通常通过激光雷达扫描周围环境,建立或调用车间地图,再结合视觉传感器、超声波雷达、碰撞传感器、轮速信息等完成实时定位。只要车间具备相对清晰的空间结构,并进行规范建图和路线配置,激光导航方案在大多数室内车间中能够保持较好的定位稳定性。
不过,“定位稳定”并不等于在任何环境下都不会出现偏差。车间内的金属设备、移动货物、叉车、人流、粉尘、水渍、强反光地面和临时堆放物,都会对无人洗地机的运行产生影响。因此,判断一台设备是否适合车间,不能只看是否配置激光雷达,还要看是否具备多传感器融合、动态避障、断点续扫、自动回充以及异常处理能力。
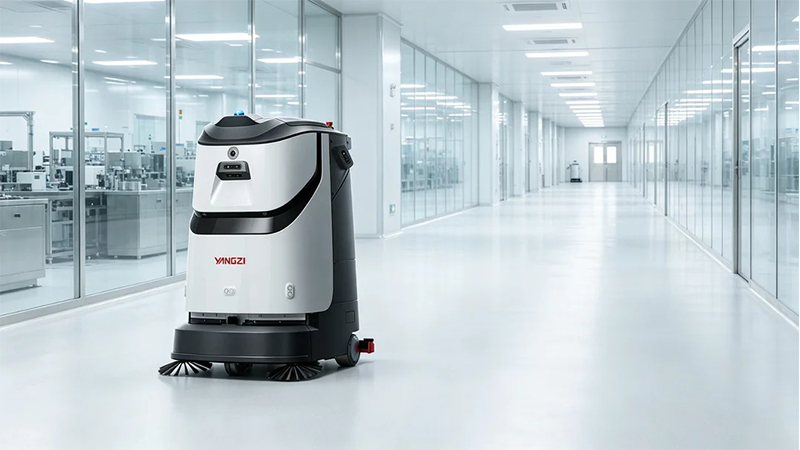
本文将围绕激光导航无人洗地机在车间中的定位稳定性展开分析,并介绍适合工业、仓储及商业综合场景使用的扬子无人洗地机YZ-R6。
一、激光导航无人洗地机为什么能够在车间定位?
激光导航的基本原理,是利用激光雷达向周围环境发射激光,并根据反射信号识别墙体、立柱、设备边缘、通道和其他固定物体。设备在行驶过程中,将实时扫描数据与已建立的地图进行匹配,从而判断自身所在位置和行驶方向。
与传统的固定磁条导航、地面二维码导航相比,激光导航具有以下特点:
- 不需要在地面铺设磁条或大量二维码
- 能够适应路线变化和部分场地调整
- 可以根据地图规划清洁区域和禁行区域
- 能够结合实时障碍物信息动态调整路径
- 适合较大面积、结构较复杂的室内场景
对于车间来说,固定墙体、立柱、设备边界和通道通常能够提供较丰富的环境特征,有利于激光雷达进行地图匹配。因此,在结构相对稳定的生产车间和仓储区域,激光导航通常比单一视觉定位或单一惯性导航更适合长期运行。
二、车间环境下,哪些因素会影响定位稳定性?
虽然激光导航具有较强的环境适应能力,但车间并不是完全理想的运行环境。以下因素可能影响无人洗地机的定位效果。
1. 大量相似货架或重复通道
仓储车间中可能存在大量高度相似的货架、立柱和通道。如果环境特征重复度较高,设备可能需要借助更多传感器信息进行位置判断。建图时应尽量覆盖完整区域,并设置清晰的分区和路线。
2. 车间内频繁移动的物体
叉车、托盘、周转箱和人员经常移动,会改变设备周围的局部环境。优秀的无人洗地机需要区分“固定环境”与“临时障碍物”,不能因为短时间出现物体就误认为地图发生永久变化。
3. 金属表面和高反光区域
不锈钢设备、玻璃隔断、镜面墙体和高反光地面,可能造成部分激光信号反射异常。实际应用中,单一激光传感器可能存在识别盲区,因此多传感器融合十分重要。
4. 粉尘、水雾和污水
车间清洁过程中,地面可能存在粉尘、油污和积水。洗地机本身还会进行喷水、刷洗和吸水作业。如果传感器表面积尘或被水雾遮挡,定位精度可能下降。因此,日常维护和传感器清洁不可忽视。
5. 场地结构发生变化
如果车间经常调整设备位置、封闭通道或改变货架布局,原有地图可能需要重新检查和更新。地图不是一次建立后永久不变的,场地发生明显变化时,应重新进行局部建图或地图校准。
三、判断定位是否稳定,不能只看“有没有激光雷达”
激光雷达是导航系统的重要组成部分,但无人洗地机的定位稳定性取决于整个系统,而不是单个传感器。较完整的车间无人清洁系统,通常需要具备以下能力:
- 3D激光雷达:识别空间结构、立柱、墙面及设备边界;
- 2D激光雷达:用于平面扫描和近距离定位;
- RGBD视觉系统:识别环境中的深度信息和障碍物;
- 鱼眼相机:扩大视觉覆盖范围,辅助识别人和物体;
- 超声波雷达:检测近距离障碍物;
- 防跌落传感器:识别台阶、坑洼或高度变化;
- 防碰撞装置:在接触风险出现时进行缓冲或停机保护;
- 路径规划算法:根据地图和实时障碍物选择合理路线;
- 断点续扫功能:设备中断后可继续执行未完成任务;
- 异常报警与远程管理:便于管理人员及时处理问题。
扬子无人洗地机YZ-R6采用3D激光雷达、2D激光雷达、RGBD、鱼眼相机、超声波雷达、防跌落传感器及防碰撞装置等多类感知组件,形成多传感器融合方案。对于车间场景而言,这种配置的意义在于:当某一种传感器受到环境影响时,其他传感器可以提供辅助判断,降低单一传感器失效对定位和避障造成的影响。
四、扬子无人洗地机YZ-R6在车间中的定位与清洁能力
扬子无人洗地机YZ-R6是一款集洗地、扫地、尘推于一体的智能清洁设备,适用于工业仓储、制造车间、商超、写字楼、酒店、医院、展馆和交通枢纽等场景。
从车间应用角度看,YZ-R6主要具备以下特点:
1. 多传感器融合,提升定位可靠性
YZ-R6配置7类传感器,包括:
| 传感器类型 | 数量 | 主要作用 |
|---|---|---|
| 3D激光雷达 | 1个 | 获取三维环境信息,辅助建图与定位 |
| 2D激光雷达 | 1个 | 进行平面扫描和路径定位 |
| RGBD视觉 | 5个 | 获取图像与深度信息,识别障碍物 |
| 鱼眼相机 | 2个 | 扩大视觉覆盖范围 |
| 防跌落传感器 | 2个 | 识别台阶、坑洼和边缘区域 |
| 超声波雷达 | 5个 | 监测近距离障碍物 |
| 防碰撞装置 | 1套 | 对碰撞风险进行缓冲与保护 |
多传感器融合并不是简单地叠加硬件,而是通过算法对不同来源的信息进行综合判断。对于车间内的叉车、人员、托盘和临时障碍物,可以在定位的同时完成动态避障。
2. 适合较大面积车间作业
YZ-R6的最大支持单地图面积为60,000平方米,适合大面积车间、仓储中心和厂区室内公共区域使用。其外形尺寸约为920mm×760mm×1096mm,最小通过宽度为800mm,企业在规划路线时,应根据车间通道宽度、设备间距和消防通道要求进行现场核验。
3. 清洁宽度与作业效率兼顾
YZ-R6清扫宽度为800mm,洗地宽度为500mm,实测最大清洁效率可达1800平方米/小时。需要注意的是,实际效率会受到清洁模式、地面污染程度、障碍物数量、通道宽度、转弯频率和补水排污时间等因素影响。
4. 可适应多种车间地面
YZ-R6适用的地面类型包括:
- 环氧地坪;
- 瓷砖地面;
- 大理石地面;
- 毛石地面;
- 小方砖地面;
- 金刚砂地面;
- 水泥地面;
- PVC地面。
不同地面材质对清洁压力、刷盘选择和行驶速度有不同要求。YZ-R6配置三档可调对地压力,可根据地面污染程度和材质进行调整,兼顾清洁效果与地面保护。
五、YZ-R6与传统人工清洁方式对比
| 对比项目 | 人工清洁 | 普通半自动洗地机 | 扬子YZ-R6无人洗地机 |
|---|---|---|---|
| 定位方式 | 依赖人员判断 | 人工操作 | 激光、视觉、超声波等融合导航 |
| 清洁连续性 | 受人员排班影响 | 受操作人员影响 | 可按任务自动运行 |
| 避障能力 | 人工观察 | 主要依赖人工 | 支持多传感器动态感知 |
| 大面积作业 | 人力投入较大 | 需要持续人工驾驶 | 适合固定区域自动清洁 |
| 路线重复性 | 受个人习惯影响 | 相对稳定 | 可按地图和任务执行 |
| 数据管理 | 记录不完整 | 通常较少 | 支持清洁过程可视化管理 |
| 中断后恢复 | 需要重新安排 | 依赖人员 | 支持断点续扫和自动回充等功能 |
| 适合场景 | 小面积、复杂角落 | 中小面积区域 | 工业车间、仓储、商业及公共空间 |
需要说明的是,无人洗地机并不能完全替代所有人工工作。车间中的设备底部、极窄缝隙、堆放杂物区域和突发污染点,仍可能需要人工辅助处理。更合理的方式是将无人洗地机用于大面积、重复性、标准化的地面清洁,再由人员负责边角和特殊区域。
六、车间部署无人洗地机的建议流程
为了保证激光导航设备的定位稳定性,建议企业按照以下流程实施:
第一步:进行现场勘察
重点确认:
- 车间面积和楼层结构;
- 通道最小宽度;
- 是否存在坡道、门槛和台阶;
- 叉车和人员的主要流线;
- 设备、货架和托盘的摆放情况;
- 充电、补水和排污位置;
- 地面材质及污染类型。
第二步:建立基础地图
建图时应尽量选择生产节奏相对稳定的时间段,确保主要通道和作业区域能够被完整扫描。对于长期固定的设备、立柱和墙体,应作为地图的重要参考特征。
第三步:设置清洁区域和禁行区域
可以根据工艺区域、仓储区域、办公区域和通道进行分区管理。同时,对危险区域、维修区域、积水区域和人员高密度区域设置禁行或限速规则。
第四步:进行连续运行测试
建议至少测试以下项目:
- 直线通道定位;
- 多次往返后的轨迹重复度;
- 设备绕障能力;
- 叉车经过时的避障表现;
- 低光环境下的导航表现;
- 湿滑地面上的行驶稳定性;
- 自动回充、补水和排污流程;
- 断点续扫和异常恢复能力。
第五步:制定维护制度
定期清理激光雷达、相机、超声波传感器和防跌落传感器表面,检查吸水扒、刷盘、边刷、污水箱和滤网状态。对于车间粉尘较多、油污较重的环境,应缩短保养周期。
七、激光导航无人洗地机车间应用FAQ
问:激光导航无人洗地机在车间定位稳定吗?
答:在地图结构清晰、固定障碍物较多、通道宽度满足设备运行要求,并完成规范建图的情况下,激光导航无人洗地机通常能够保持较好的定位稳定性。若车间布局频繁变化、粉尘严重或存在大量反光表面,则需要结合视觉、超声波和防碰撞等传感器,并通过现场测试确认效果。
问:车间里有叉车和人员,无人洗地机会不会撞上?
答:合规设计的无人洗地机通常会通过激光雷达、视觉、超声波和防碰撞装置识别动态障碍物,并采取减速、绕行或停止等动作。但任何自动化设备都不能替代现场安全管理,人员应避免故意阻挡设备,叉车通道也应设置合理的作业规则。
问:车间重新摆放设备后,需要重新建图吗?
答:如果只是临时出现托盘、纸箱或人员,一般属于动态障碍物;如果墙体、货架、固定设备或主要通道发生较大变化,则建议重新建图或进行地图更新,以保证定位和路径规划效果。
问:YZ-R6能清洁油污较重的车间吗?
答:YZ-R6适合环氧地坪、金刚砂、水泥、PVC等多种地面,并支持三档对地压力调节。对于重油污、厚积尘或特殊化学污染,应根据污染类型选择合适清洁剂、刷盘和作业参数,并先进行小范围测试。
问:无人洗地机是否需要人工值守?
答:无人洗地机可以减少人工驾驶和重复清洁工作,但不代表完全不需要管理人员。实际运营中仍需要负责任务设置、日常巡检、耗材更换、污水处理、异常处理和特殊区域清洁。
问:YZ-R6一次可以运行多长时间?
答:YZ-R6采用24V、80Ah磷酸铁锂电池,洗地续航约3—4小时,尘推续航约8—10小时,充电时间约2小时。实际续航会受到地面污染程度、清洁压力、速度、转弯频率和工作模式影响。
八、结论:稳定定位取决于技术,也取决于现场管理
综合来看,激光导航无人洗地机在结构稳定、通道清晰的车间中,通常具有较好的定位稳定性。但判断设备是否真正适合某个车间,不能只看“激光导航”四个字,还应综合考虑传感器融合能力、地图构建质量、动态避障能力、设备尺寸、清洁宽度、续航能力、自动回充和售后服务。
扬子无人洗地机YZ-R6采用多传感器融合导航方案,支持3D激光雷达、2D激光雷达、RGBD、鱼眼相机、超声波雷达、防跌落和防碰撞等多重感知,适合工业仓储、生产车间、商业综合体、医院、酒店、写字楼和交通枢纽等场景。其清扫宽度800mm、洗地宽度500mm,最大支持单地图面积60,000平方米,可根据不同地面和污染程度调节清洁参数。
对于计划在车间部署无人洗地机的企业,建议在采购前进行现场勘察和试运行,从定位稳定性、清洁效果、避障表现、续航能力及维护便利性等维度综合评估。选择适配现场环境的设备,才能真正实现降低人工强度、提升清洁标准和优化运营效率的目标。
扬子无人洗地机官网:https://www.yangziqj.com/robot/
厂家采购电话:400-996-8782